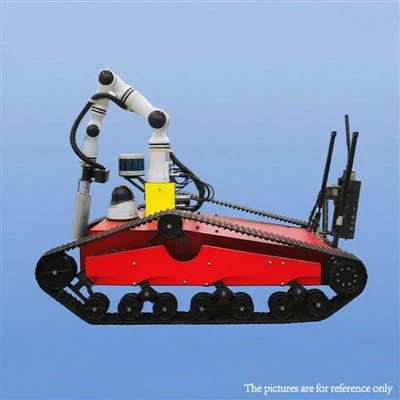
ما هي المسافة القصوى للتفتيش للكلب الآلي لتفتيش محطة الطاقة النووية؟
باعتباري موردًا للكلاب الروبوتية لفحص محطات الطاقة النووية، غالبًا ما أواجه استفسارات حول الحد الأقصى لمسافة التفتيش لهذه الآلات الرائعة. في بيئة محطات الطاقة النووية عالية المخاطر، يعد فهم قدرات معدات التفتيش أمرًا بالغ الأهمية لضمان السلامة التشغيلية والكفاءة والامتثال التنظيمي.


1. أهمية مسافة التفتيش في محطات الطاقة النووية
محطات الطاقة النووية هي منشآت كبيرة ومعقدة، مع شبكة واسعة من الأنابيب والمفاعلات والأنظمة المساعدة المنتشرة على مساحة واسعة. تعد عمليات التفتيش المنتظمة ضرورية للكشف عن المشكلات المحتملة مثل التسريبات والتآكل والأعطال الميكانيكية. يمكن للكلب الآلي الذي يتمتع بمسافة تفتيش أطول أن يغطي مساحة أكبر في مهمة واحدة، مما يقلل الحاجة إلى عمليات نشر متعددة ويقلل تعرض الإنسان للإشعاع.
علاوة على ذلك، في حالة الطوارئ أو الحالة التي يكون فيها الوصول مقيدًا، يمكن للكلب الآلي الذي يمكنه السفر لمسافات طويلة بشكل مستقل توفير البيانات والمعلومات المرئية في الوقت الفعلي للمشغلين، مما يمكنهم من اتخاذ قرارات مستنيرة بسرعة.
2. العوامل المؤثرة على مسافة الفحص القصوى
تتأثر مسافة التفتيش القصوى للكلب الآلي لتفتيش محطة الطاقة النووية بعدة عوامل.
عمر البطارية
أحد العوامل الأكثر أهمية هو عمر بطارية الكلب الآلي. يتم تشغيل هذه الروبوتات عادةً بواسطة بطاريات قابلة لإعادة الشحن، وتحدد كمية الطاقة التي يمكنها تخزينها مدى قدرتها على السفر. تُستخدم بطاريات الليثيوم أيون المتقدمة بشكل شائع نظرًا لكثافة طاقتها العالية. ومع ذلك، فإن استهلاك الكلب الآلي للطاقة يعتمد أيضًا على سرعته، والتضاريس التي يجتازها، وتشغيل أجهزة الاستشعار ومعدات الاتصال الخاصة به. على سبيل المثال، يتطلب صعود السلالم أو التحرك عبر الأراضي الوعرة طاقة أكبر من السفر على سطح مستو.
التضاريس والعقبات
يمكن أن يؤثر التصميم والتضاريس داخل محطة الطاقة النووية بشكل كبير على مسافة التفتيش. غالبًا ما تحتوي محطات الطاقة على أنواع مختلفة من الهياكل والمرافق، بما في ذلك الممرات الضيقة والمنصات المرتفعة والمناطق التي بها عوائق. يحتاج الكلب الآلي إلى التنقل حول هذه العوائق بأمان. تم تجهيز بعض الكلاب الآلية الحديثة بأجهزة استشعار متقدمة مثل الليدار والكاميرات وأجهزة الاستشعار بالموجات فوق الصوتية لاكتشاف العوائق وتجنبها. ومع ذلك، يمكن أن تؤدي التضاريس الصعبة إلى إبطاء حركة الروبوت وتقليل المسافة الإجمالية التي يمكن أن يغطيها خلال فترة زمنية معينة.
نطاق الاتصالات
هناك عامل مهم آخر وهو نطاق الاتصال بين الكلب الآلي ومركز التحكم. يحتاج الروبوت إلى نقل البيانات مثل خلاصات الفيديو وقراءات المستشعر ومعلومات الحالة إلى المشغلين في الوقت الفعلي. تستخدم معظم الكلاب الآلية تقنيات الاتصال اللاسلكية مثل Wi-Fi أو روابط الترددات الراديوية (RF). يمكن أن تتأثر قوة وموثوقية إشارة الاتصال بوجود الهياكل المعدنية والجدران الخرسانية والتداخل الكهرومغناطيسي في بيئة محطة الطاقة النووية. إذا فقدت إشارة الاتصال بعد مسافة معينة، فقد لا يتمكن الكلب الآلي من العمل بفعالية، حتى لو كان لا يزال لديه طاقة بطارية كافية.
3. القدرات الحالية للكلاب الآلية لتفتيش محطات الطاقة النووية
في الوقت الحاضر، يمكن أن تختلف مسافة التفتيش القصوى للكلاب الروبوتية لفحص محطات الطاقة النووية بشكل كبير اعتمادًا على النموذج والتكوين المحددين. يمكن لبعض الكلاب الآلية المتقدمة لدينا تحقيق مسافة فحص تصل إلى 5 كيلومترات بشحنة بطارية واحدة.
تم تصميم هذه الروبوتات ببطاريات عالية السعة ومكونات موفرة للطاقة لزيادة نطاق سفرها إلى أقصى حد. وهي مجهزة أيضًا بأحدث أنظمة تجنب العوائق والملاحة التي تسمح لها بالتحرك بسلاسة عبر البيئات المعقدة. بالإضافة إلى ذلك، نستخدم تقنيات اتصالات بعيدة المدى لضمان نقل البيانات بشكل مستقر عبر مسافات طويلة.
على سبيل المثال، لديناكلب آلي مستقل لتفتيش المنشآت النوويةتم تصميمه خصيصًا لتلبية المتطلبات الفريدة لمحطات الطاقة النووية. إنه ذو تصميم معياري يسمح بسهولة استبدال البطاريات وأجهزة الاستشعار، مما يضمن التشغيل المستمر بأقل وقت توقف.
4. تطورات الصناعة وآفاق المستقبل
يتطور مجال الكلاب الآلية لتفتيش محطات الطاقة النووية باستمرار، وهناك العديد من الاتجاهات التي من المحتمل أن تؤثر على مسافة التفتيش القصوى في المستقبل.
تقنيات البطارية المتقدمة
يعمل الباحثون باستمرار على تطوير تقنيات بطاريات جديدة ذات كثافة طاقة أعلى وعمر أطول. على سبيل المثال، تتمتع بطاريات الحالة الصلبة بالقدرة على تخزين طاقة أكبر من بطاريات أيونات الليثيوم التقليدية، كما أنها أقل عرضة لارتفاع درجة الحرارة ومشاكل السلامة. وبما أن هذه التقنيات أصبحت أكثر جدوى من الناحية التجارية، فمن المتوقع أن تزيد مسافة التفتيش القصوى للكلاب الآلية بشكل كبير.
تحسين أنظمة الملاحة والحسية
يتيح التقدم في الذكاء الاصطناعي والتعلم الآلي تطوير أنظمة ملاحة وحسية أكثر تطوراً للكلاب الآلية. يمكن لهذه الأنظمة التكيف بشكل أفضل مع البيئات المعقدة، وتحسين مسار الروبوت، وتقليل الوقت المستغرق في تجنب العوائق. ونتيجة لذلك، يمكن للكلاب الروبوتية السفر بشكل أسرع وتغطية مسافة أكبر في نفس الوقت.
حلول الاتصالات الهجينة
للتغلب على القيود المفروضة على تقنيات الاتصالات اللاسلكية التقليدية، يتم استكشاف الحلول الهجينة التي تجمع بين طرق الاتصال المتعددة مثل الاتصالات عبر الأقمار الصناعية والشبكات المتداخلة. يمكن لهذه الحلول أن توفر اتصالات أكثر موثوقية وطويلة المدى، مما يسمح للكلاب الآلية بالعمل بفعالية على مسافات أكبر.
5. اعتبارات لسيناريوهات التفتيش المختلفة
في محطات الطاقة النووية واسعة النطاق، قد تتطلب سيناريوهات التفتيش المختلفة مسافات تفتيش قصوى مختلفة.
عمليات التفتيش الروتينية المنتظمة
أثناء عمليات التفتيش الروتينية المنتظمة، يحتاج الكلب الآلي إلى تغطية منطقة محددة مسبقًا من محطة الطاقة بسرعة بطيئة نسبيًا لضمان جمع البيانات بشكل شامل. وفي هذه الحالة، يتم تحديد الحد الأقصى لمسافة الفحص حسب حجم المنطقة المراد فحصها وعمر البطارية المتاح. ملكناكلب آلي مستقل للدوريات والتفتيشوهو مناسب تمامًا لهذه الأنواع من عمليات التفتيش، حيث يمكن برمجته لاتباع مسار محدد وإجراء عمليات فحص تفصيلية للمعدات والمرافق.
عمليات التفتيش على الاستجابة للطوارئ
في حالة الطوارئ، مثل احتمال حدوث تسرب أو عطل، يحتاج الكلب الآلي إلى الوصول إلى المنطقة المتضررة في أسرع وقت ممكن. تعد مسافة الفحص القصوى في هذا السيناريو أقل أهمية مقارنة بسرعة السفر والقدرة على نقل البيانات في الوقت الفعلي. ومع ذلك، فإن مسافة الفحص القصوى الأطول يمكن أن تكون مفيدة، لأنها تسمح للروبوت بالوصول إلى المناطق النائية في محطة الطاقة.
6. الخاتمة والدعوة إلى العمل
تعد المسافة القصوى للتفتيش للكلب الآلي لفحص محطة الطاقة النووية معلمة معقدة تتأثر بعوامل متعددة. ومع استمرار تقدم التكنولوجيا، يمكننا أن نتوقع رؤية تحسينات كبيرة في نطاق وقدرات هذه الروبوتات.
في شركتنا، نحن ملتزمون بتوفير كلاب روبوتية عالية الجودة لفحص محطات الطاقة النووية والتي تلبي الاحتياجات المتنوعة لعملائنا. تم تصميم منتجاتنا بأحدث التقنيات لضمان أقصى مسافة للفحص والموثوقية والسلامة.
إذا كنت مهتمًا بمعرفة المزيد عن الكلاب الآلية لتفتيش محطات الطاقة النووية أو ترغب في مناقشة متطلباتك المحددة، فلا تتردد في الاتصال بنا. ونحن نتطلع إلى فرصة العمل معكم ومساعدتكم في تعزيز كفاءة التفتيش والسلامة في محطة الطاقة النووية لديكم.
مراجع
- Langton, V., & Guest, R. (2022، 22 نوفمبر). ظهور روبوتات التفتيش في صناعات الطاقة. مراقب الطاقة. تم الاسترجاع من https://www.energymonitor.ai/technology/robots/rise - التفتيش - الروبوتات - الطاقة - الصناعات/
- طومسون، م. (2019). الروبوتات التفتيشية لمحطات الطاقة النووية. الروبوتات اليوم.
- وايت، ب. (2021). التفتيش الذاتي في البيئات عالية المخاطر: دور الكلاب الآلية. مجلة الروبوتات الصناعية.