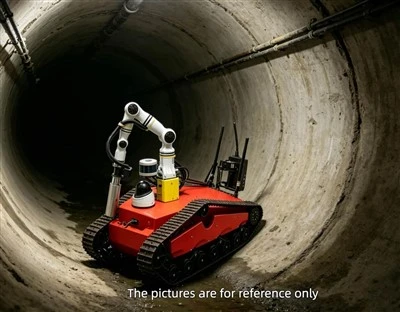
محطات الطاقة النووية هي منشآت معقدة وحساسة تتطلب عمليات تفتيش منتظمة لضمان السلامة والكفاءة. وفي السنوات الأخيرة، ظهرت الكلاب الآلية كحل واعد لعمليات التفتيش هذه، حيث توفر قدرة محسنة على الحركة والقدرة على التكيف. ومع ذلك، فإن أحد التحديات الرئيسية التي تواجه هذه الروبوتات هو قدرتها على التكيف مع الأسطح الأرضية المختلفة داخل محطة الطاقة النووية. باعتبارنا موردًا رائدًا للكلاب الروبوتية لفحص محطات الطاقة النووية، فقد تعمقنا في هذه المشكلة لتطوير الروبوتات التي يمكنها التنقل في مختلف التضاريس بفعالية.
فهم أسطح الأرضيات في محطات الطاقة النووية
محطات الطاقة النووية هي موطن لمجموعة متنوعة من الأسطح الأرضية. ويمكن أن تشمل هذه الأرضيات الخرسانية الناعمة في غرف التحكم والمناطق الإدارية، والتي يسهل التنقل فيها نسبيًا. ومع ذلك، فإن مناطق مثل قاعة التوربينات ومبنى المفاعل قد تكون ذات أسطح أكثر خشونة وغير مستوية بسبب وجود الأنابيب والكابلات وغيرها من المعدات. بالإضافة إلى ذلك، قد تحتوي بعض أجزاء المصنع على أرضيات مبشرة للسماح بالتصريف أو التهوية، مما يمثل تحديًا فريدًا للملاحة الآلية.
تلعب معاملات الاحتكاك المتغيرة لمواد الأرضيات المختلفة أيضًا دورًا حاسمًا. على سبيل المثال، قد تحتوي الأرضيات المصقولة على معامل احتكاك أقل، مما يزيد من خطر الانزلاق، في حين أن الأرضيات الخرسانية أو المطاطية قد توفر قبضة أكبر. علاوة على ذلك، فإن وجود ملوثات مثل الزيت أو الماء أو الجسيمات المشعة يمكن أن يغير خصائص السطح ويؤثر على حركة الروبوت.
آليات التكيف مع أسطح الأرضيات المختلفة
لتمكين كلابنا الآلية من التكيف مع أسطح الأرضيات المختلفة، قمنا بدمج العديد من التقنيات المتقدمة وميزات التصميم.
تصميم الساق والتعليق
يعد تصميم أرجل الروبوت أمرًا بالغ الأهمية للتنقل على الأسطح غير المستوية. تم تجهيز كلابنا الآلية بأرجل متعددة المفاصل تحاكي حركة الحيوانات الحقيقية. يمكن لهذه الأرجل تعديل طولها وزاويتها في الوقت الفعلي للتكيف مع التضاريس. على سبيل المثال، عند مواجهة عائق مرتفع أو انخفاض، يمكن أن تمتد الأرجل أو تتراجع وفقًا لذلك للحفاظ على وضعية مستقرة.


يلعب نظام التعليق في الساقين أيضًا دورًا حيويًا. يعمل كممتص للصدمات، مما يقلل من تأثير الأسطح غير المستوية على جسم الروبوت. وهذا يساعد على منع تلف المكونات الداخلية ويضمن الحركة السلسة. يمكن تعديل نظام التعليق بناءً على نوع السطح الذي يعبره الروبوت. على سبيل المثال، على الأسطح الأكثر خشونة، يمكن ضبط نظام التعليق على صلابة أعلى لتوفير دعم وثبات أفضل.
تصميم القدم
تم تصميم أقدام كلابنا الآلية بحيث تتمتع بمستوى عالٍ من القدرة على التكيف. إنها مصنوعة من مواد يمكن أن تتوافق مع أشكال الأسطح المختلفة. بالنسبة للأسطح الملساء، تم تجهيز القدم بمادة مطاطية ناعمة توفر قوة جر جيدة. وهذا يساعد على منع الانزلاق ويضمن حركة دقيقة. على الأسطح الأكثر خشونة، يكون للأقدام هيكل أكثر صلابة مع مسامير أو مداس للإمساك بالأرض بقوة.
بالإضافة إلى ذلك، يمكن تعديل توزيع الضغط على القدمين. تستخدم روبوتاتنا أجهزة استشعار في القدمين لقياس الضغط الواقع على أجزاء مختلفة من السطح. وبناءً على هذه المعلومات، يمكن للروبوت إعادة توزيع الوزن عبر قدميه لتحسين الإمساك والثبات. على سبيل المثال، عند الوقوف على أرضية شبكية، يمكن للروبوت ضبط الضغط على قدميه للتأكد من أن المسامير تتلاءم مع الفجوات الموجودة في الشبكة بشكل آمن.
تكنولوجيا الاستشعار
تقع تكنولوجيا الاستشعار في قلب قدرة الروبوت على التكيف مع أسطح الأرضيات المختلفة. تم تجهيز كلابنا الآلية بمجموعة متنوعة من أجهزة الاستشعار، بما في ذلك الماسحات الضوئية الليزرية وكاميرات العمق ووحدات قياس القصور الذاتي (IMUs).
تُستخدم الماسحات الضوئية الليزرية لإنشاء خريطة ثلاثية الأبعاد للبيئة. تتضمن هذه الخريطة معلومات حول تضاريس السطح، مثل ارتفاع الأرضية وانحدارها. ويمكن للروبوت استخدام هذه البيانات لتخطيط مساره وضبط حركته وفقًا لذلك. على سبيل المثال، إذا اكتشف الماسح الضوئي بالليزر منحدرًا حادًا، فيمكن للروبوت إبطاء سرعته وتعديل وضع ساقه للحفاظ على التوازن.
توفر كاميرات العمق معلومات إضافية حول نسيج السطح ووجود العوائق. يمكنهم اكتشاف المطبات الصغيرة والثقوب وغيرها من المخالفات التي قد لا يتم التقاطها بواسطة الماسح الضوئي بالليزر. يتم استخدام هذه المعلومات لضبط حركة الروبوت وضمان التنقل السلس.
تُستخدم وحدات IMU لقياس اتجاه الروبوت وتسارعه. إنها تساعد الروبوت في الحفاظ على توازنه وإجراء التعديلات في الوقت الفعلي. على سبيل المثال، إذا استشعر الروبوت ميلًا مفاجئًا بسبب سطح غير مستوٍ، فيمكن لوحدة IMU إرسال إشارات إلى مفاصل الساق لضبط الوضعية ومنع السقوط.
دراسات الحالة: التكيف الحقيقي مع العالم
لقد أجرينا اختبارات مكثفة لكلابنا الآلية في محطات الطاقة النووية المختلفة. في إحدى الحالات، كانت إحدى محطات الطاقة النووية تحتوي على قاعة توربينات ذات أرضية مغطاة بطبقة رقيقة من الزيت بسبب تسرب بسيط. تمكن الروبوت الخاص بنا من اكتشاف الزيت باستخدام مستشعراته الكيميائية وضبط حركته وفقًا لذلك. تم تصميم الأقدام المطاطية للروبوت لتكون مقاومة للزيت، وقام الروبوت بزيادة الضغط على قدميه للحفاظ على الجر على السطح الزلق.
وفي سيناريو آخر، كان مطلوبًا من الروبوت فحص منطقة ذات أرضية مبشورة. وباستخدام بيانات الخرائط ثلاثية الأبعاد من الماسح الضوئي الليزري وأجهزة استشعار الضغط الموجودة في قدميه، تمكن الروبوت من وضع قدميه بعناية في فجوات الشبكة والتنقل في المنطقة بأمان دون أن يعلق.
المقارنة مع طرق التفتيش الأخرى
بالمقارنة مع طرق التفتيش التقليدية، مثل التفتيش البشري أو استخدام الروبوتات ذات العجلات، فإن الكلاب الروبوتية الخاصة بفحص محطات الطاقة النووية لدينا توفر العديد من المزايا عندما يتعلق الأمر بالتكيف مع أسطح الأرضيات المختلفة.
المفتشون البشريون محدودون بقدراتهم البدنية وخطر التعرض للإشعاع. قد يجدون صعوبة في التنقل على الأسطح الخشنة أو غير المستوية، خاصة في المناطق ذات الوصول المحدود. في المقابل، تستطيع كلابنا الآلية اجتياز هذه الأسطح بسهولة، مما يوفر فحصًا أكثر شمولاً.
غالبًا ما تقتصر الروبوتات ذات العجلات على الأسطح المسطحة والملساء. قد يجدون صعوبة في التنقل في المناطق التي بها عوائق أو منحدرات أو أرضيات مبشورة. تعتبر كلابنا الآلية، بأرجلها المتعددة المفاصل وأقدامها القابلة للتكيف، أكثر تنوعًا ويمكنها الوصول إلى المناطق التي يصعب أو يستحيل على الروبوتات ذات العجلات الوصول إليها.
التطورات المستقبلية
مع استمرار تطور التكنولوجيا، فإننا نعمل باستمرار على تحسين قدرة كلابنا الآلية على التكيف. أحد مجالات التركيز هو تطوير أنظمة استشعار أكثر ذكاءً. وستكون هذه المستشعرات قادرة على توفير معلومات أكثر تفصيلاً حول خصائص السطح، مثل الصلابة والمرونة ومحتوى الرطوبة. سيسمح ذلك للروبوت بإجراء تعديلات أكثر دقة على حركته وضمان الأداء الأمثل على أسطح الأرضيات المختلفة.
مجال آخر من مجالات التطوير هو استخدام الذكاء الاصطناعي وخوارزميات التعلم الآلي. يمكن لهذه الخوارزميات تحليل البيانات التي تجمعها أجهزة الاستشعار والتعلم من تجارب الروبوت السابقة. وهذا سيمكن الروبوت من التكيف بسرعة وفعالية أكبر مع الأسطح الأرضية الجديدة وغير المعروفة.
خاتمة
تم تصميم الكلاب الروبوتية للتفتيش على محطات الطاقة النووية للتغلب على التحديات التي تفرضها الأسطح الأرضية المختلفة في محطات الطاقة النووية. من خلال التصميم المتقدم للساق والقدم، وتكنولوجيا الاستشعار المتطورة، والتطوير المستمر، تقدم الروبوتات لدينا حلاً موثوقًا وفعالًا لتفتيش محطات الطاقة النووية.
إذا كنت مهتمًا بمعرفة المزيد عن موقعناكلب آلي مستقل لتفتيش المنشآت النوويةأو غيرها من المنتجات ذات الصلة مثلروبوت رباعي الأرجل مستقل لفحص خطوط أنابيب النفط والغازوكلب آلي مستقل للدوريات والتفتيشمن فضلك لا تتردد في الاتصال بنا لإجراء مناقشة تفصيلية حول كيفية تلبية حلولنا الآلية لاحتياجات الفحص المحددة الخاصة بك. ونحن نتطلع إلى فرصة التعاون معكم لتعزيز سلامة وكفاءة عمليات التفتيش على محطات الطاقة النووية الخاصة بكم.
مراجع
- هوفمان، ج.، وتوماتيس، ن. (2006). تصميم ساق روبوتية مستوحاة من الحياة. الروبوتات المستقلة، 20(2)، 111-128.
- خوسلا، بي كيه، كانادي، تي، وبوريدج، آر (1993). بحث عن الروبوتات ذات الأرجل في جامعة كارنيجي ميلون. المجلة الدولية لأبحاث الروبوتات، 12(4)، 333 - 358.
- سيسيليانو، ب.، وخطيب، أو. (محرران). (2016). دليل سبرينغر للروبوتات. سبرينغر.